喜讯!近日,北京航空航天大学无人系统研究院董希旺教授团队在无人机自主导航研究取得新进展。由我院在读硕士研究生冯恩光作为第一作者,林家荣副教授作为共同通讯作者的研究论文:《AUG: Perception-Aware UAV Graph-Based Planning for GNSS-Denied Navigation in Feature-Sparse Environments》(以下简称AUG)被机器人与自动化领域的顶级学术会议IROS2026接收,并入选“安全、安防与救援机器人(Safety, Security, and Rescue Robotics)”领域最佳论文奖提名。
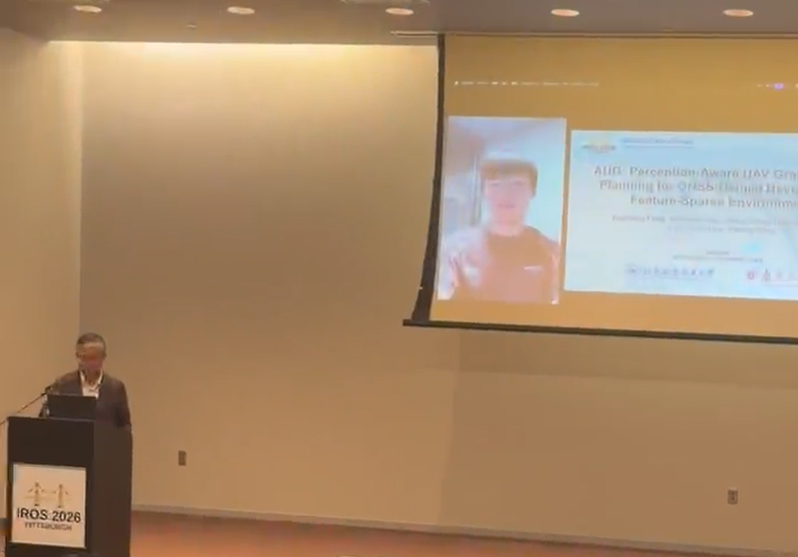
图1:冯恩光远程参与IROS领域最佳论文奖答辩
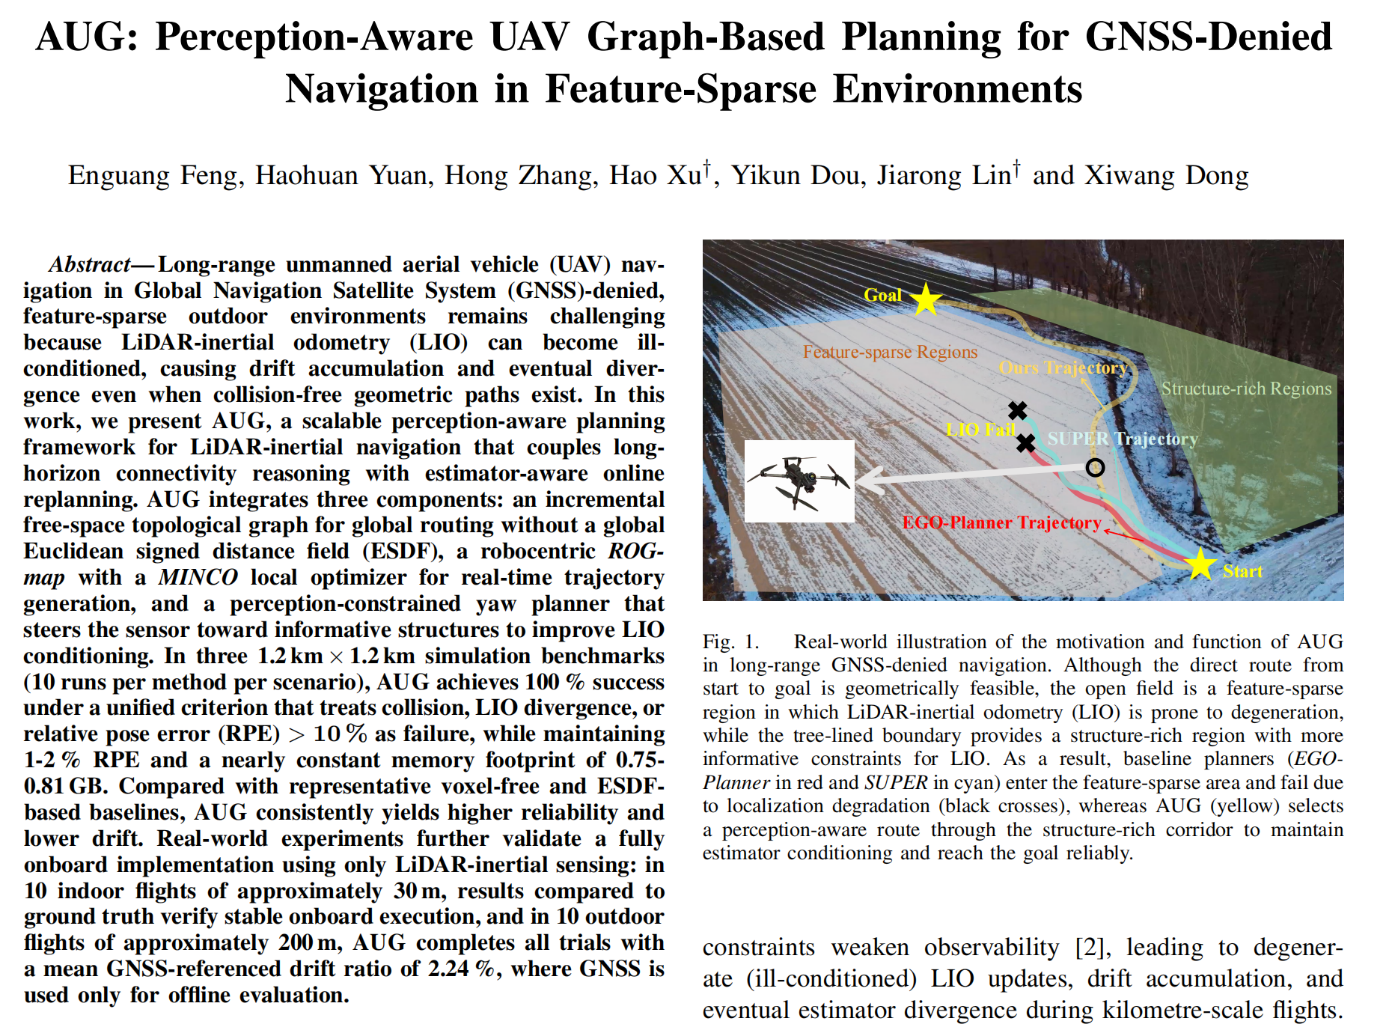
图2:获IROS2026领域最佳论文奖提名论文
该工作面向无全球导航卫星系统(GNSS-denied)、室外特征稀疏等复杂环境下的无人机远程自主飞行难题,提出了一种面向可靠定位的感知约束图规划框架AUG。研究突破了传统无人机规划中“只要无碰撞即可安全”的思路,将定位可靠性显式纳入规划过程,为复杂开放环境中的无人机安全导航提供了新的技术路径。
(一)无碰撞,为什么仍然不够安全?
在无人机自主飞行中,传统规划器通常重点关注一件事:如何避开障碍物。只要规划出的轨迹不与障碍物发生碰撞,从几何意义上看,这条路径就可以被认为是“安全”的。
然而,真实飞行环境并不总是如此简单。
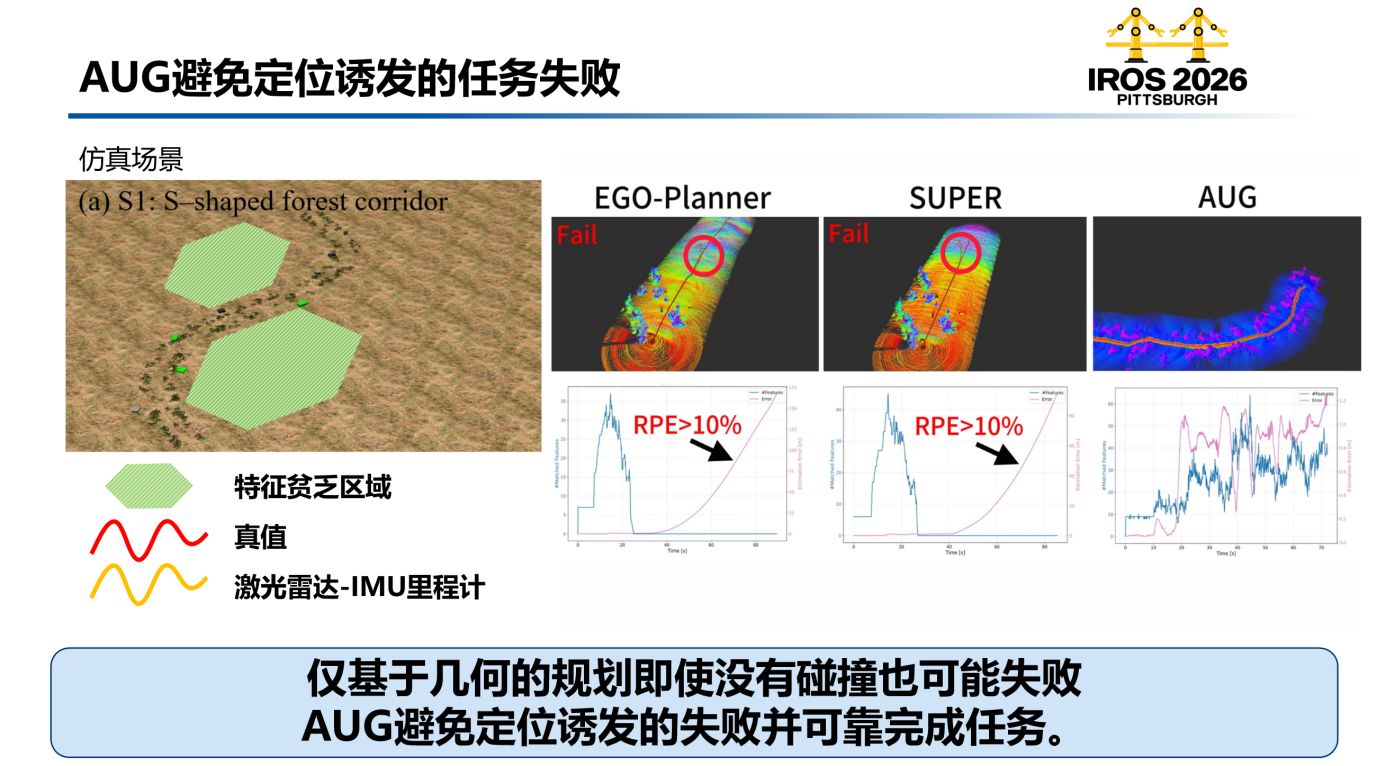
在GNSS不可用的场景中,无人机往往依赖激光雷达—惯性里程计(LiDAR-Inertial Odometry, LIO)进行自主定位。对于LIO来说,环境中的几何结构不仅是障碍物,更是定位所依赖的信息来源。当无人机飞入大面积草地、开阔农田、宽阔空场等特征稀疏区域时,虽然这些区域障碍物少、看起来更容易避碰,但激光雷达能够观测到的有效几何约束可能显著减少,导致定位系统退化、漂移累积,甚至最终发散。
也就是说,一条无碰撞路径,并不一定是一条真正安全的路径。
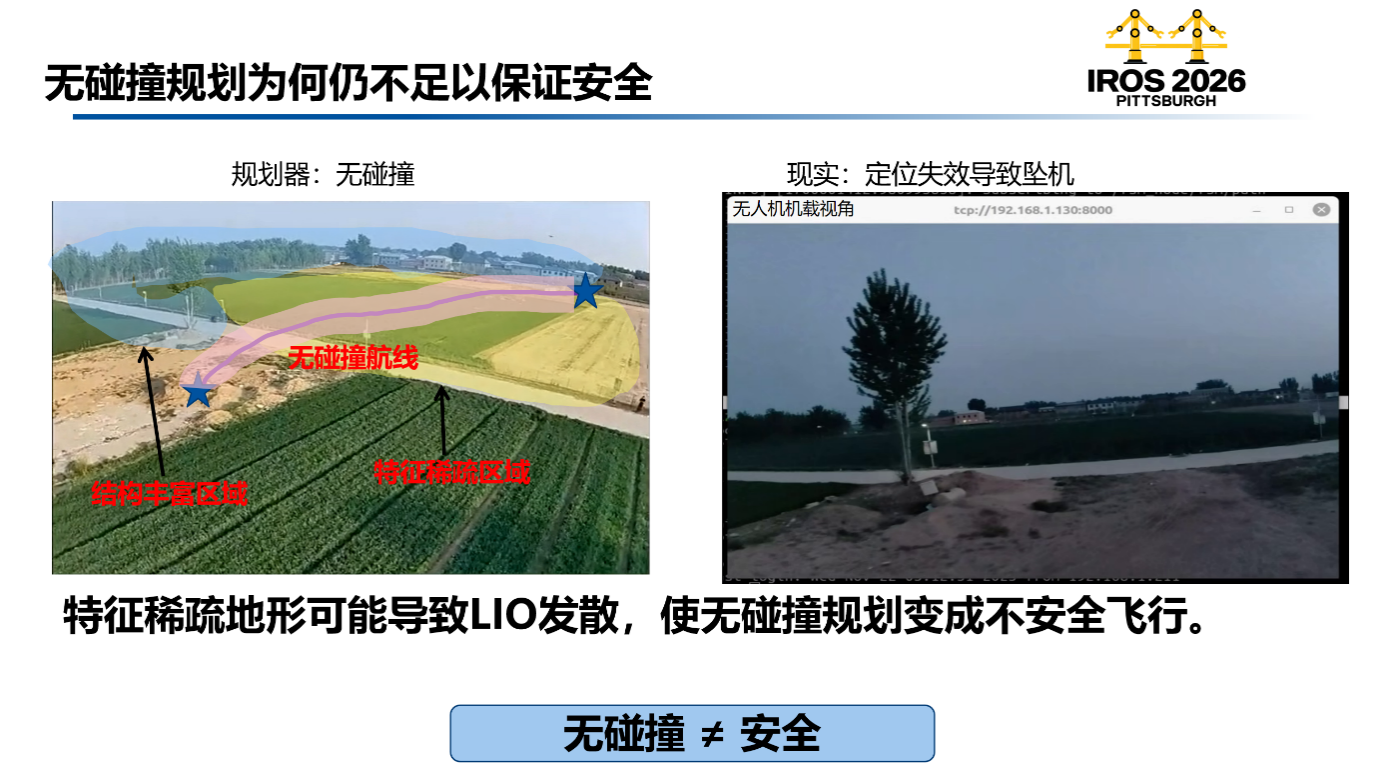
该研究的出发点正来自这一现象:在开阔区域中,传统规划器可能会选择距离最短、障碍最少的路径,但无人机的定位系统却可能因为缺少足够结构信息而失效。一旦定位失准,原本“无碰撞”的规划轨迹也会变成不安全飞行。
因此,团队提出了一个关键问题:能否在保持安全间距的同时,主动利用环境结构,提高无人机自身定位的可靠性?
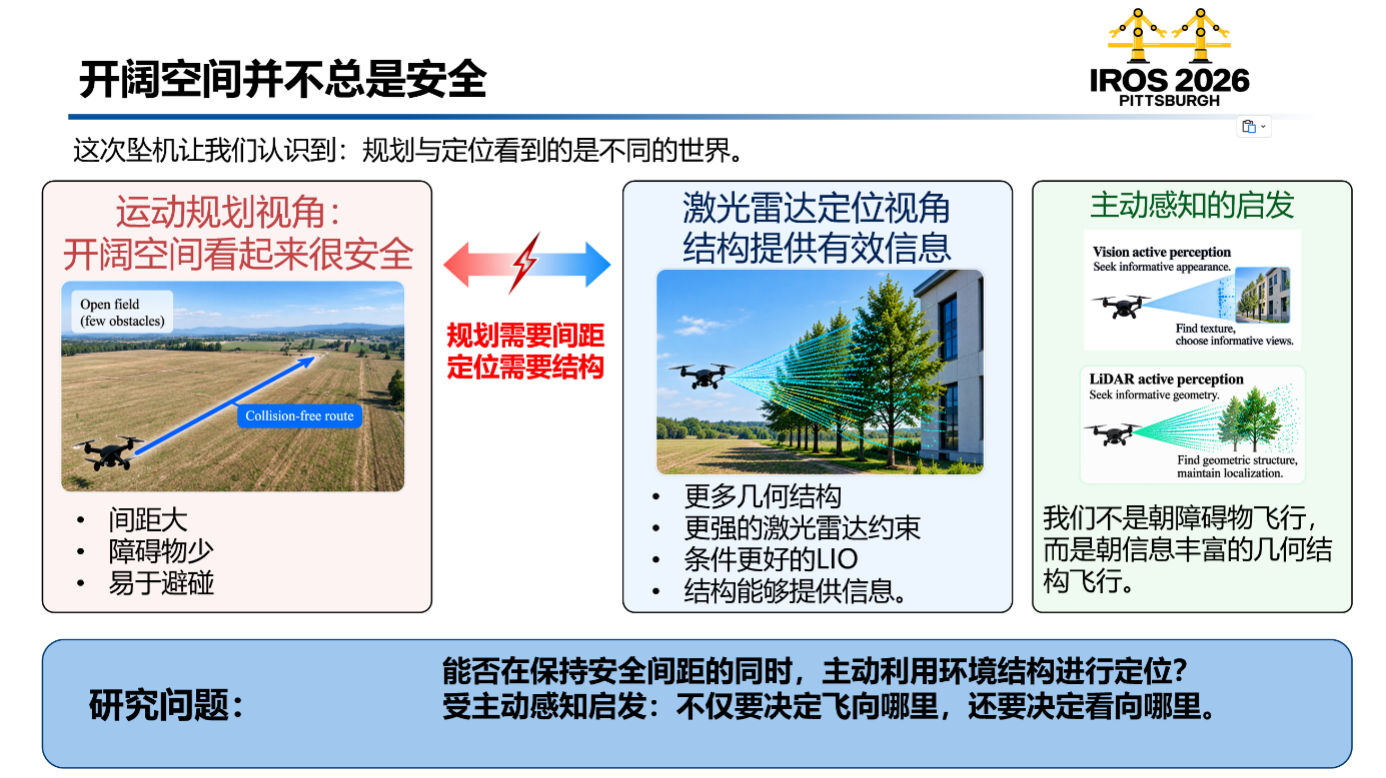
(二)从“飞向哪里”到“看向哪里”
传统运动规划主要回答“无人机应该飞向哪里”。而在GNSS 拒止、特征稀疏环境中,仅仅决定飞行位置是不够的,还需要进一步回答“无人机应该看向哪里”。
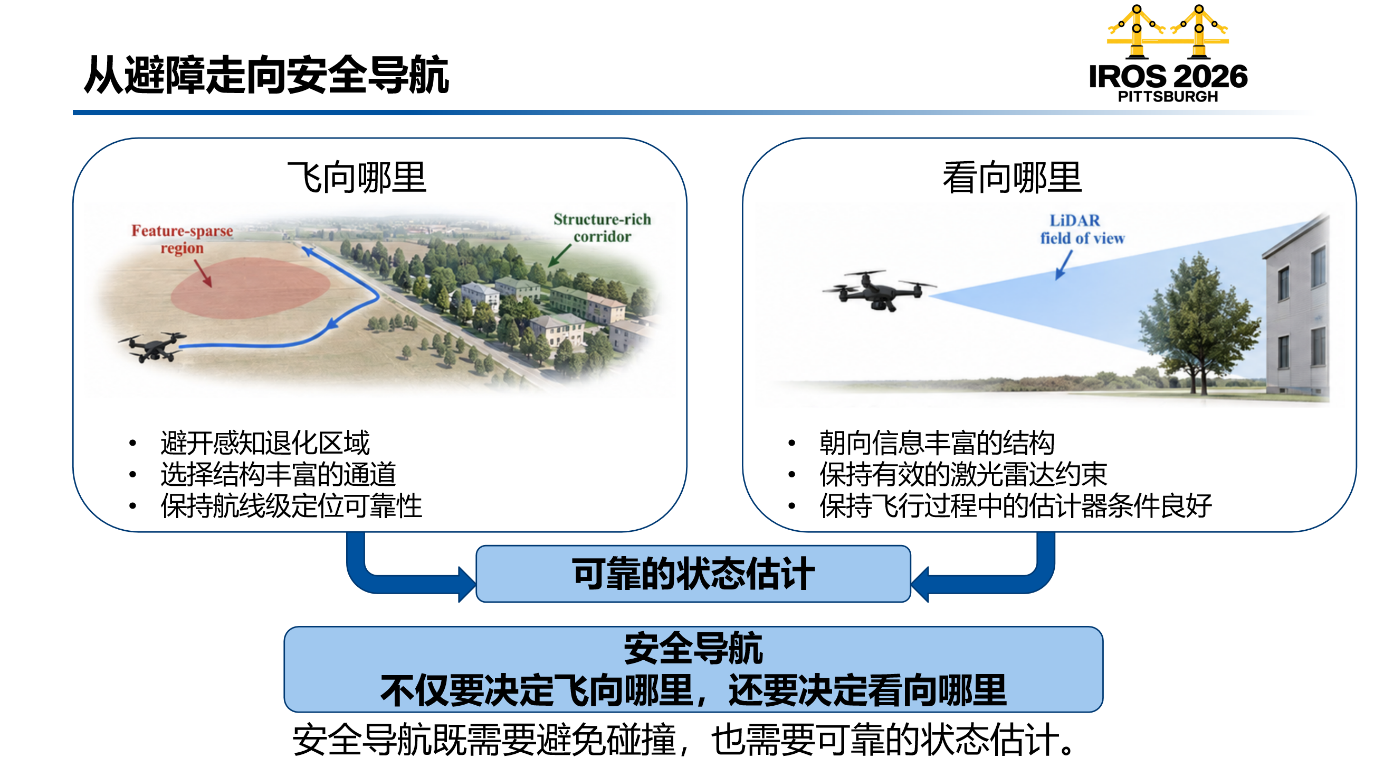
对于搭载激光雷达的无人机而言,不同的机体朝向会影响激光雷达观测到的有效结构信息。即便使用360°激光雷达,由于机体遮挡、垂直视场限制、距离变化以及特征选择机制等因素,不同偏航角带来的定位约束并不相同。换言之,360°激光雷达并不意味着360°方向都具有同等有效的感知质量。
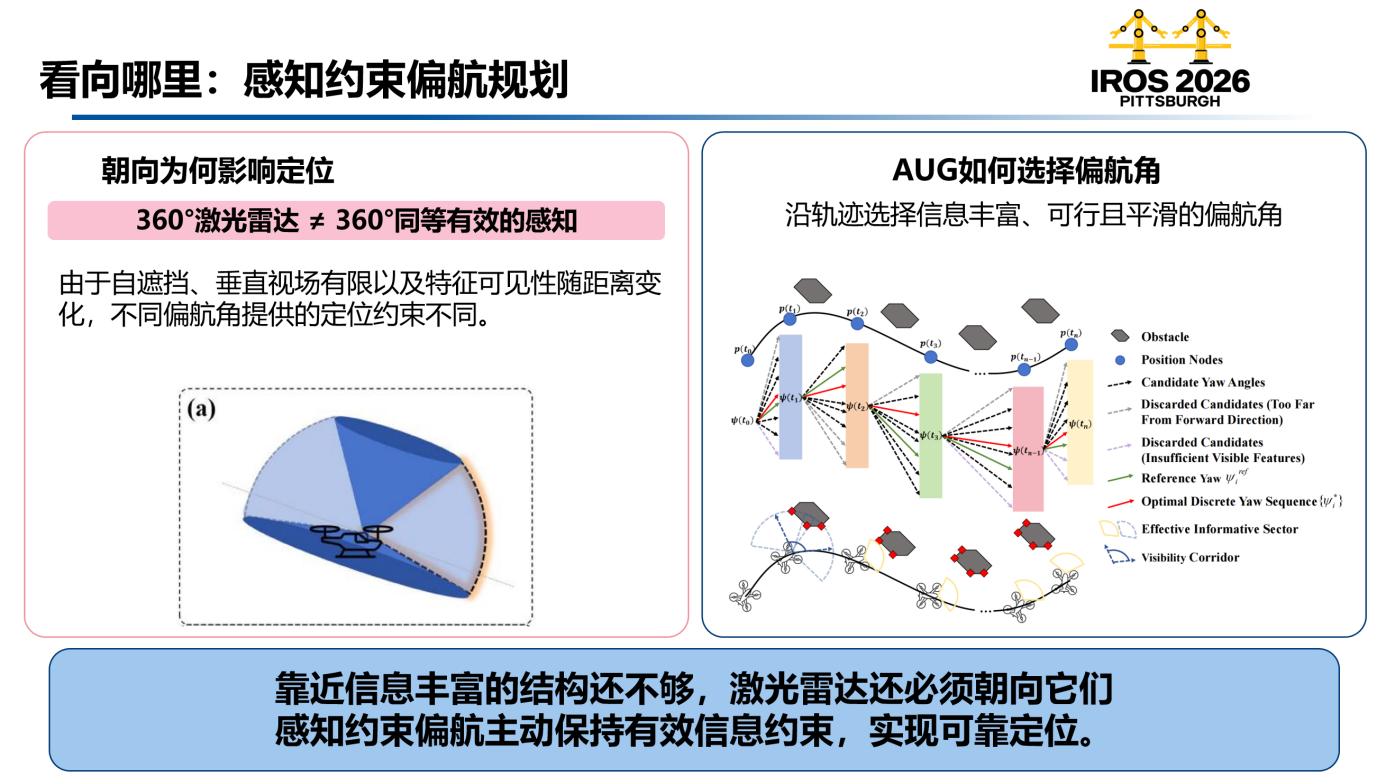
因此,AUG的核心思想是:不仅要规划无人机“飞向哪里”,还要规划无人机“看向哪里”。
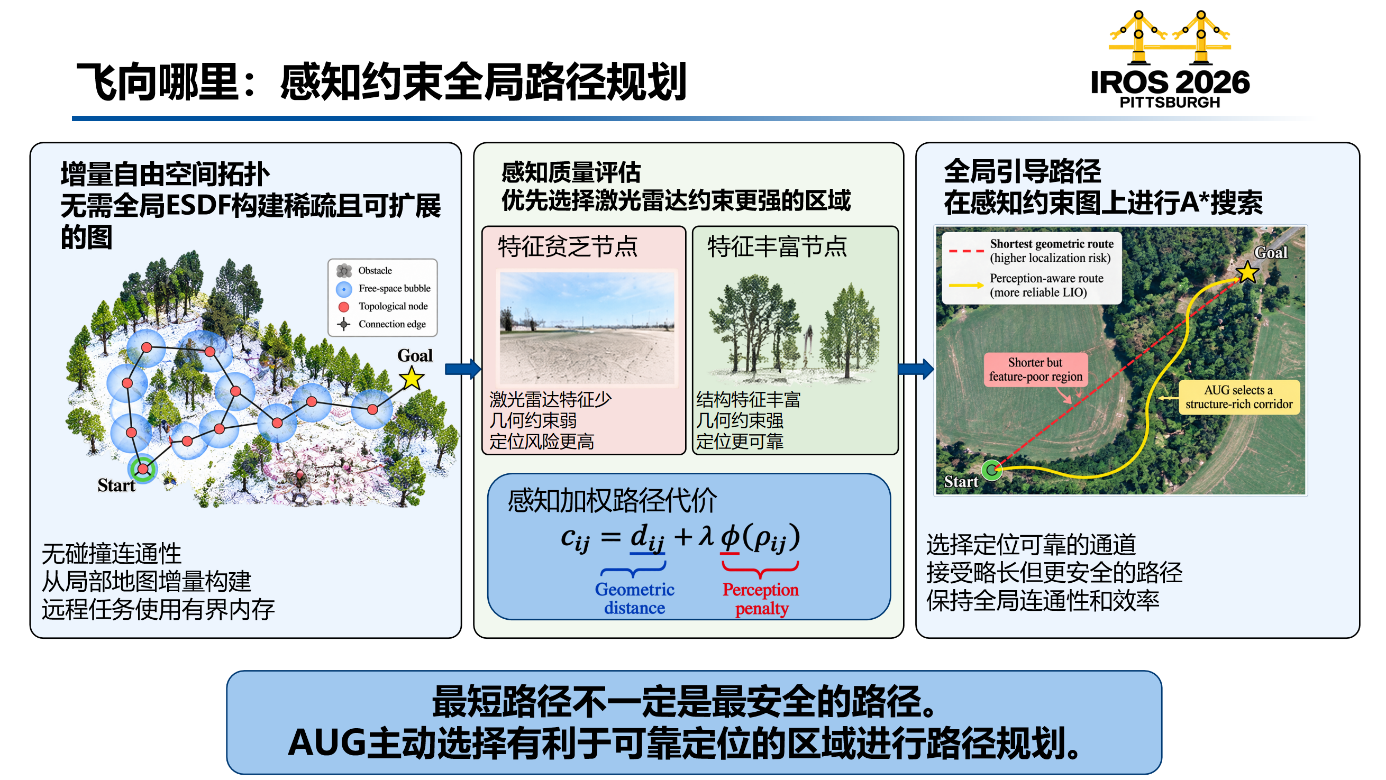
在飞行路径层面,AUG倾向于选择结构更丰富、定位约束更强的区域,而不是简单追求最短路径;在机体朝向层面,AUG主动控制无人机朝向信息更丰富的几何结构,使激光雷达在飞行过程中持续获得有效观测,从而保持LIO状态估计的稳定性。
这使无人机导航从单纯的“避碰安全”进一步走向“定位可靠的安全导航”。
(三)AUG:面向感知可靠性的无人机图规划框架
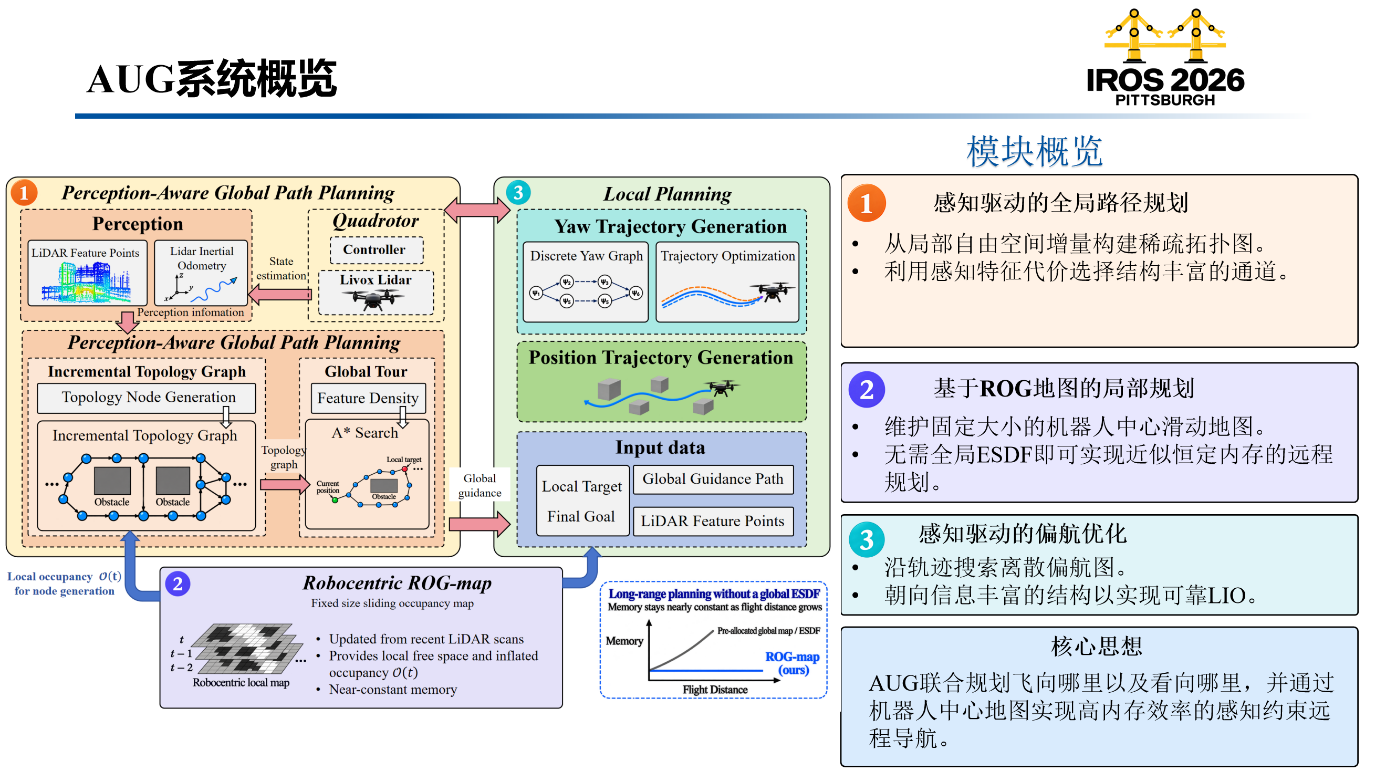
围绕上述问题,论文提出了AUG:Perception-Aware UAV Graph-Based Planning 框架。该框架将全局路径规划、局部轨迹生成与感知约束偏航规划有机结合,形成了面向远程自主导航的完整系统。
首先,在全局规划层面,AUG从局部自由空间中增量构建稀疏拓扑图,无需维护大规模全局ESDF地图。系统在拓扑节点生成过程中引入激光雷达特征密度评估,优先保留结构信息更丰富、对定位更友好的区域,并在图搜索过程中采用感知加权路径代价。这样,规划器不再单纯寻找几何距离最短的路径,而是主动选择更有利于激光雷达—惯性定位的通道。
其次,在局部规划层面,AUG采用机器人中心的ROG-map滑动地图进行实时规划。与传统需要提前分配大范围全局地图的方式不同,ROG-map始终围绕无人机维护固定大小的局部地图窗口,使系统内存占用基本不随飞行距离增加而增长。这一设计对于远距离、长航程任务尤为重要,能够显著提升机载计算平台上的部署可行性。
最后,在偏航规划层面,AUG沿无人机轨迹构建离散偏航图,评估不同偏航角下可见的有效特征数量,并结合动态可行性和平滑性约束生成连续偏航轨迹。通过这一机制,无人机不仅靠近信息丰富的结构,还能够主动“看向”这些结构,持续维持有效的激光雷达约束,提高定位系统的条件性和稳定性。
简而言之,AUG将“避障规划”和“可靠定位”统一到同一个导航框架中,使无人机在复杂开放环境中能够更稳、更远、更可靠地自主飞行。
(四)有界内存:让远程导航不再依赖庞大全局地图
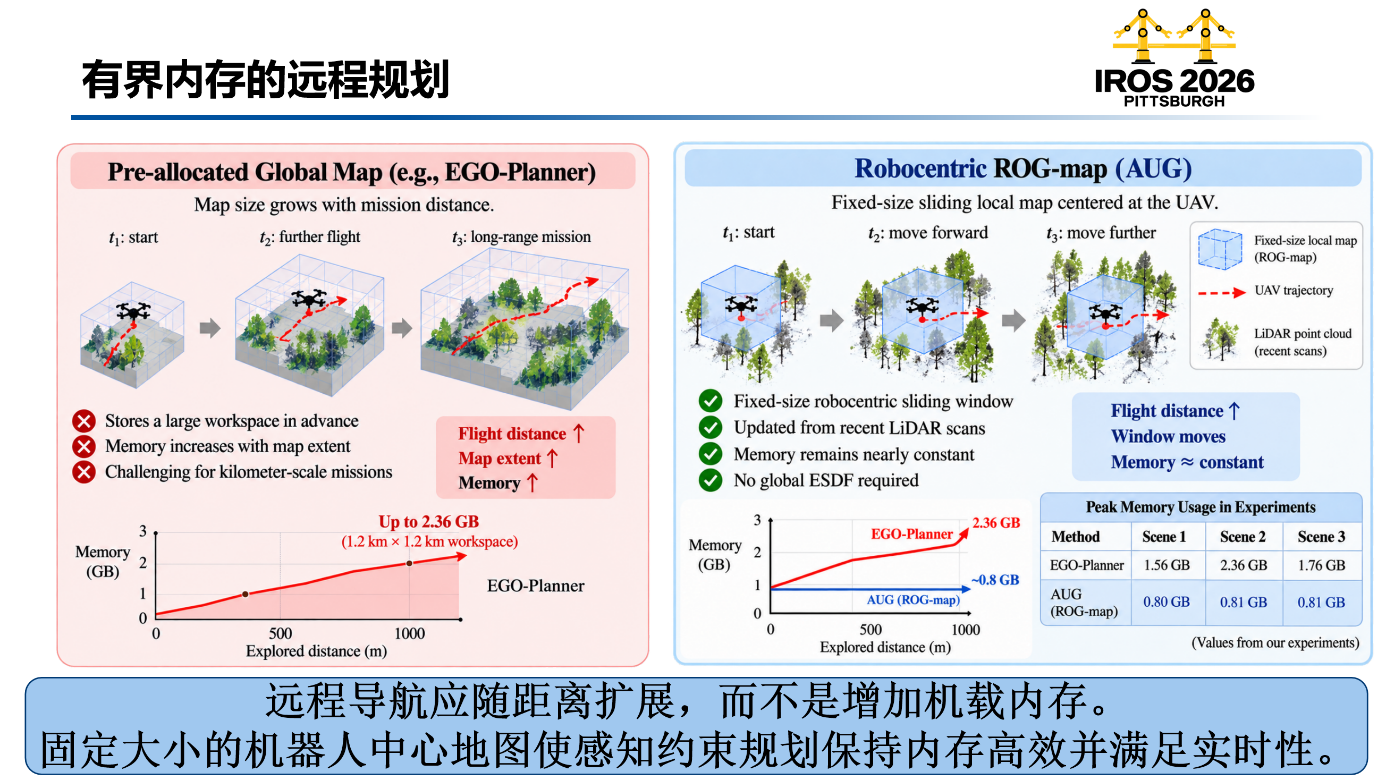
远程无人机导航面临的另一个关键挑战是计算资源受限。对于机载平台而言,内存和算力都十分宝贵。如果地图规模随着飞行距离不断扩张,系统很容易在长距离任务中出现内存压力,影响实时性和稳定性。
AUG在设计上避免了这一问题。系统利用机器人中心的固定大小滑动地图,仅维护无人机附近与当前规划相关的局部环境信息。与此同时,全局层面并不构建密集的体素地图,而是维护稀疏拓扑图,用于表达大尺度空间连通性。
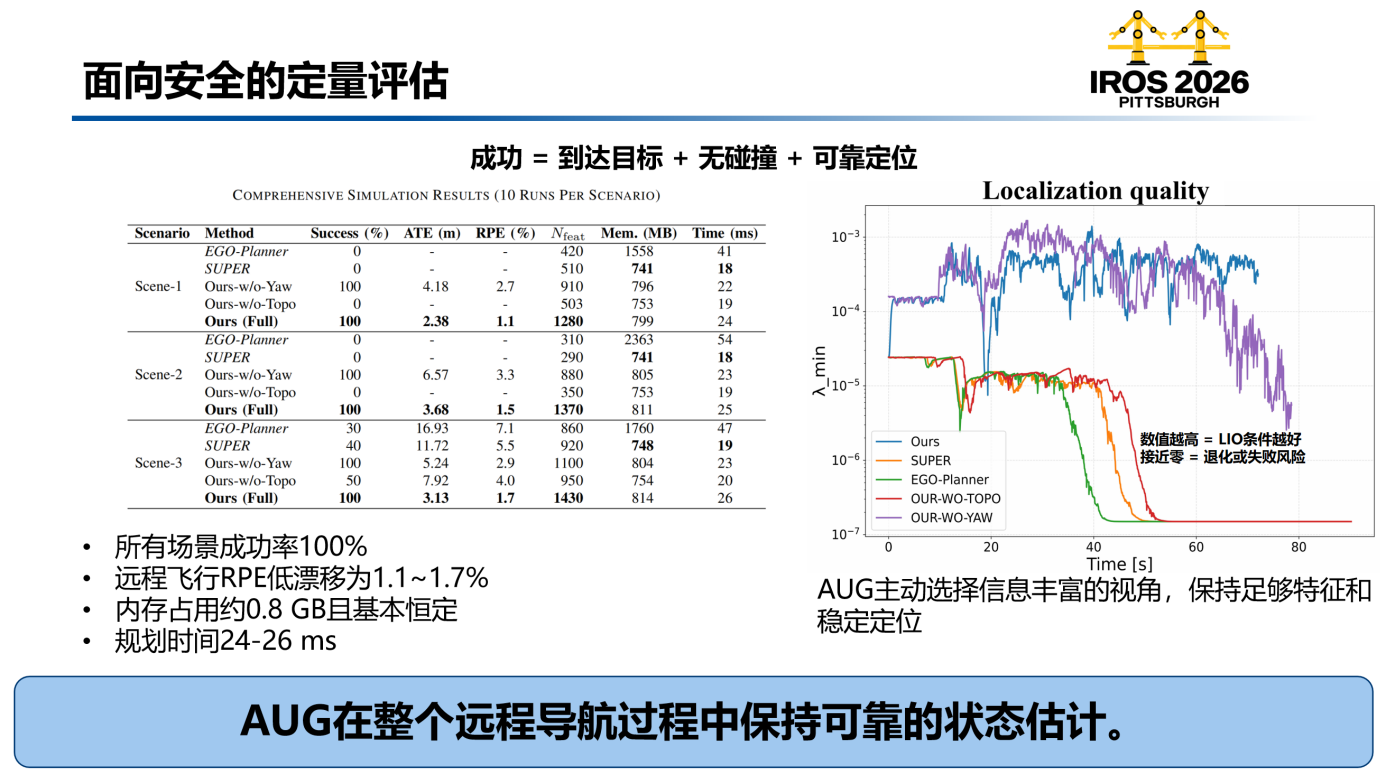
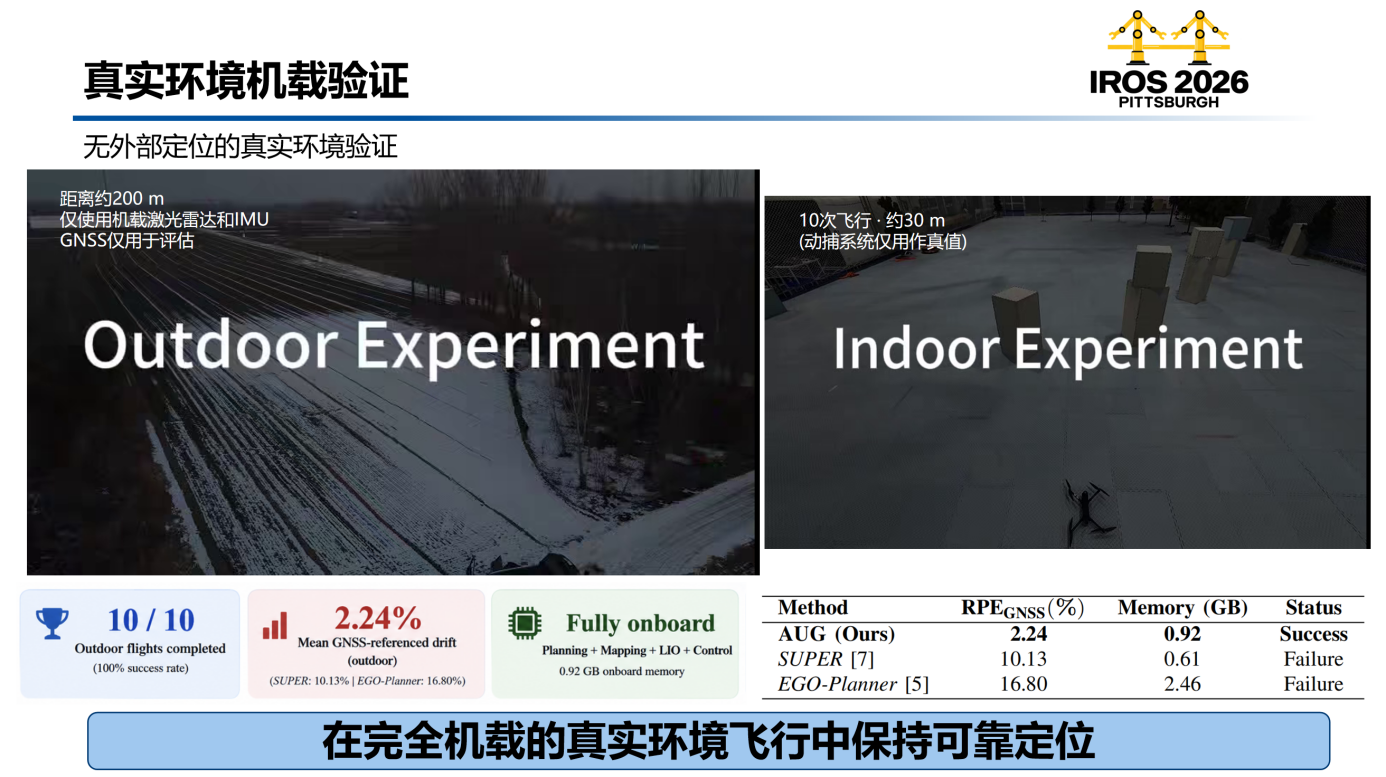
这种设计使得远程导航可以随着任务距离扩展,而不是依赖不断增长的机载内存。实验结果表明,在大尺度仿真场景中,AUG 的内存占用保持在约 0.75–0.81 GB,具有近似恒定的内存特性;在真实室外飞行中,系统机载内存占用约 0.92 GB,满足实际平台部署需求。
(五)仿真与真实飞行验证:定位可靠才是真安全
为验证方法有效性,研究团队在三个 1.2km×1.2km 的大尺度仿真环境中开展系统评估,包括S形森林通道、中心开阔且外围结构丰富的场景,以及随机稀疏森林场景。每个场景对不同方法进行10次测试,并采用统一成功标准:无人机必须同时满足到达目标、无碰撞、定位可靠,否则视为任务失败。
实验结果显示,AUG在全部仿真场景中均实现100%成功率,远程飞行相对位姿误差(RPE)保持在1.1%–1.7%,规划时间约24–26 ms,满足实时规划要求。相比之下,仅基于几何规划或缺少感知约束偏航优化的方法,容易进入特征稀疏区域,导致LIO退化、定位漂移增大甚至任务失败。
在真实环境验证中,团队进一步开展了完全机载实验。无人机仅使用机载激光雷达和IMU进行定位、建图、规划与控制,不依赖外部定位信息。在室外约200m的特征稀疏开放环境中,AUG完成 10/10 次飞行任务,平均 GNSS参考漂移为2.24%;其中GNSS 仅用于离线评估,不参与实时定位和控制。此外,团队还完成了室内约30m的多次飞行验证,进一步证明了该方法在机载平台上的稳定运行能力。
这些结果表明,AUG能够在远程导航过程中持续保持可靠状态估计,显著降低因定位退化导致的任务失败风险。
(六)研究意义:安全导航不仅是避开障碍物
我院的这项最新研究指出,在GNSS拒止与特征稀疏环境中,无人机安全导航不能只关注几何避障,还必须关注定位系统是否能够持续稳定工作。对于依赖激光雷达—惯性里程计的无人机而言,环境结构是维持定位可靠性的关键资源。规划器需要主动识别并利用这些结构,而不是被动地在“看起来空旷”的区域中飞行。
据研究团队介绍,AUG是一种面向远程激光雷达—惯性无人机导航的感知约束规划框架,明确将室外特征稀疏区域视为规划层面的定位风险。该方法为无人机在GNSS拒止、开阔复杂、结构分布不均等场景中的自主飞行提供了新的解决思路,对应急救援、野外巡检、复杂地形侦察、低空自主飞行等任务具有重要参考价值。